




Den Selvkørende Modular Transporter (SPMT) består primært af moduler med forskellige specifikationer, udstyret med en Power Pack Unit (PPU), samt elektriske, kontrol- og hydrauliske systemer. PPU'en rummer komponenter såsom en dieselmotor, hydraulisk pumpeenhed, brændstoftank og kontrolpanel; motoren driver de hydrauliske pumper for at generere hydraulisk kraft, som igen driver de hydrauliske motorer på hver aksel (hvert drivhjul giver 60 kN drivkraft) for at drive køretøjet. Derudover leverer PPU'en hydraulisk kraft til platformsløftning/sænkning, akselstyring og overordnet køretøjskontrol. Konfigurationen af PPU'en og transporteren er illustreret i figuren (bruger en 6-akslet, 2-fil opsætning som eksempel).
For at transportere brede laster kan transportere kobles sideværts til enheder med tre eller flere filer; for ekstra lange belastninger kan de kobles på langs for at skabe varierende antal akselmoduler - med større kobling, hvilket resulterer i højere belastningskapacitet. Platformen understøtter et løfteområde på 1.500 mm ± 350 mm for at lette løft og positionering af last. Individuelle transportenheder kan fungere unisont (synkront) ved at forbinde deres styresystemer, mens individuelle hjulaksler kan rotere uafhængigt inden for et område fra +100 grader til -130 grader. Ved at rotere akslerne til bestemte vinkler omkring et udpeget rotationscenter kan hele køretøjsenheden udføre lineær translation i enhver retning og udføre en 360 graders rotation på stedet.
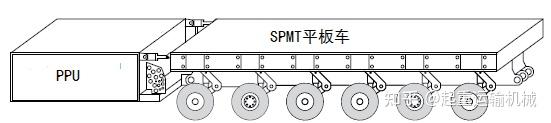
Skematisk diagram af PPU og SPMT transportere
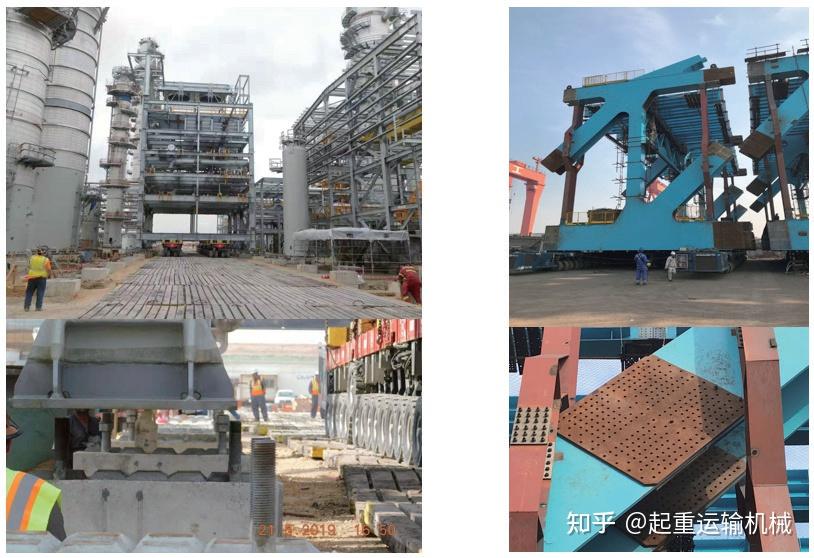
Mulighed for at placere og installere store moduler ved hjælp af SPMT'er
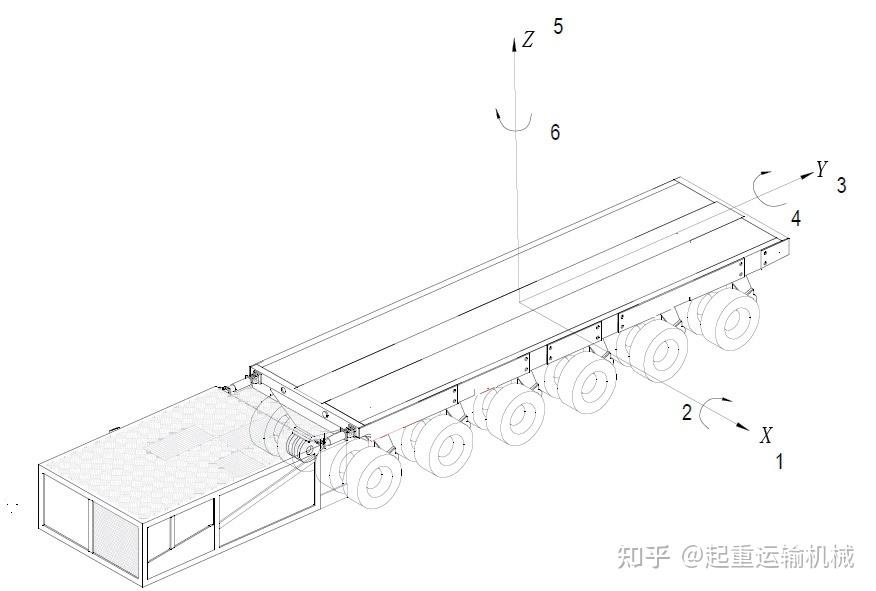
Som vist på figuren (ved at bruge en 6-akslet, 2-fil konfiguration som eksempel), er SPMT-enheden i stand til seks grader af bevægelsesfrihed: translation langs X-aksen (DOF 1), translation langs Y-aksen (DOF 3) og lodret løft/sænkning langs Z-aksen (DOF 5); den kan også udføre pitching omkring X-aksen (DOF 2), rulning langs Y-aksen (DOF 4) og rotation på plads omkring Z-aksen (DOF 6).
2, 4 og 5 frihedsgrader: Drifts- og kontrolprincipper
Som vist i figuren ovenfor kan 2, 4 og 5 frihedsgrader opnås via SPMT-støttesystemet, med præcis driftskontrol aktiveret gennem en menneske-maskine-grænseflade. Det hydrauliske kredsløb i SPMT-støttesystemet består af to ledninger på hver side, den ene, der forsyner den distale (forreste) ende og den anden til den proksimale (bageste) ende. Denne konfiguration giver i alt fire uafhængige støttelinjer på tværs af de to sider; hver linje forbindes til en specifik støttezone, hvorved der etableres fire uafhængige støtteområder inden for XY-planet vist i figur 2.
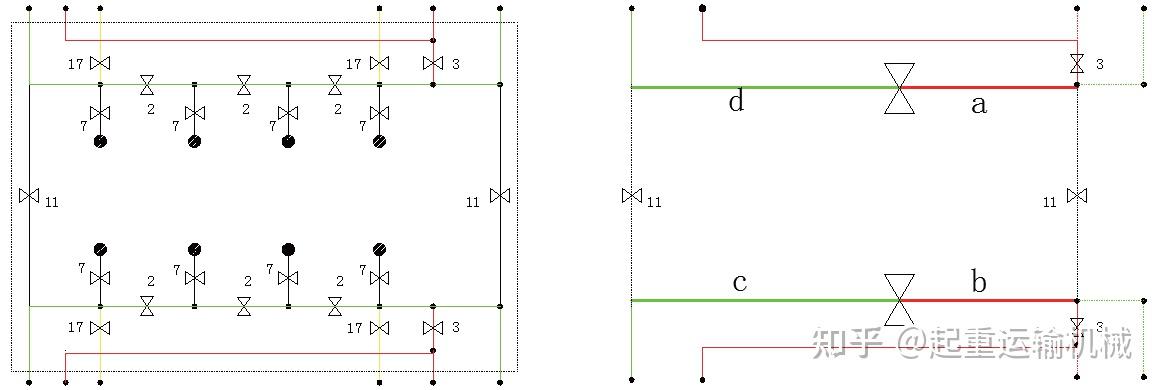
Som vist på figuren, ved at konfigurere ventilhuse 2, 3, 11 og 17, kan SPMT-samlingen opdeles i fire uafhængige støttezoner (a, b, c og d); mens hver zone kan styres uafhængigt, kan hele samlingen også styres via et menneske-maskine-interface, hvilket muliggør 5-frihedsgraders løfteoperationer. Ved at forbinde støttezonerne a og b, samt c og d, er SPMT-samlingen opdelt i forreste og bagerste zoner langs Y-aksen; justering af løftet i disse zoner muliggør 2-frihedsgrader i længderetningen. På samme måde, ved at forbinde støttezonerne a og d, samt b og c, opdeles samlingen i venstre og højre zoner langs X-aksen; justering af løftet i disse zoner muliggør 4-frihedsgraders siderullende operationer.
Løftehastigheden af SPMT-støttesystemet kan justeres i to trin baseret på faktiske krav: Det første trin konfigureres via styresystemet (justerbart fra 0% til 100%), og det andet trin justeres ved hjælp af et potentiometer (justerbart fra 0 til 100). Teoretisk set kan løftehastigheden justeres til et uendeligt lavt niveau.
Sammenfattende muliggør SPMT'en gennem sit støttesystem uendelig lille løft/sænkning - såvel som vippe- og rullebevægelser - på tværs af de 2, 4 og 5 frihedsgrader illustreret i figur 2.
Arbejds- og kontrolprincipper for 1, 3 og 6 frihedsgrader
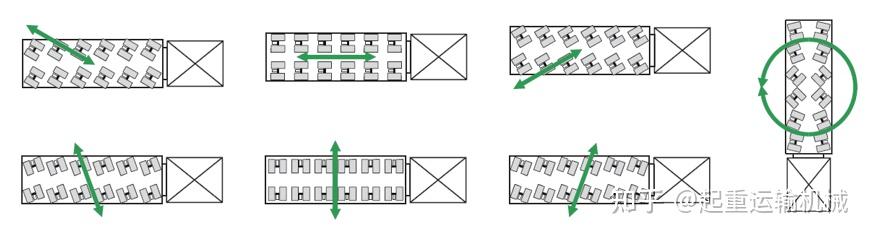
Frihedsgrader (1, 3 og 6) opnås gennem SPMT's styre- og drivsystemer. Figuren illustrerer nogle af SPMT's styretilstande, hvilket muliggør bevægelse i enhver retning inden for XY-planet og styring i enhver vinkel omkring ethvert punkt i dette plan. Drivhjulene er symmetrisk fordelt rundt om platformens geometriske centrum, med fremdrift leveret af hydrauliske motorer i hjulenden; systemet er designet til at minimere stød og vibrationer under drift. To driftstilstande er tilgængelige baseret på rejsehastighed: "Normal Mode" og "Creep Mode". I normal tilstand styrer operatøren motorhastigheden via gashåndtaget for at regulere hydraulikpumpens udgangstryk og flow og derved styre hastigheden af hydraulikmotorerne. Krybetilstand giver mulighed for specifikke systeminputindstillinger, hvilket muliggør automatisk bevægelse med konstant hastighed; teoretisk set kan krybehastigheden være uendeligt langsom.
Baseret på ovenstående analyse muliggør støtte-, styre- og drivsystemerne i SPMT bevægelse på tværs af alle frihedsgrader, med teoretisk uendelig lille rejsehastighed for hver frihedsgrad. Kombineret med evnen til at kombinere flere enheder vilkårligt inden for XY-planet, giver dette mulighed for installation og placering af store, tunge modulære komponenter.
SPMT-positioneringsnøjagtighedsbekræftelseseksperiment
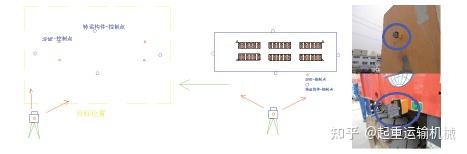
Dette valideringseksperiment blev udført på en plan betonoverflade ved hjælp af en 6-akslet SPMT, betjent af professionelt personale efter etablerede procedurer. Måleopsætningen brugte et totalstationssystem med høj præcision og "Digital Dock" automatiseret inspektionssoftware; totalstationen havde en vinkelnøjagtighed på 0,5 sekunder og en afstandsnøjagtighed på 0,5 mm + 1 mm/ppm, med et computersystem, der er i stand til at synkronisere flere enheder til samtidig måling og sporing.
Efter at SPMT var fyldt med komponenten, blev indledende jordreferencepunkter etableret, og koordinaterne for målmålepunkterne på komponenten blev beregnet ud fra disse referencepunkter. SPMT'en bevægede sig derefter væk fra referencepositionen, vendte tilbage ad en forudbestemt sti og repositionerede sig selv på den oprindelige referenceposition. Ved omplacering blev koordinaterne for målepunkterne på både venstre og højre side af komponenten målt; disse blev derefter sammenlignet med de indledende koordinater for at bestemme SPMT's positioneringsnøjagtighed.
Beskrivelse af den eksperimentelle procedure
Trin 1: Brug en totalstation og tilsvarende inventar til at etablere et indledende referencepunkt på jorden. Beregn mål (komponent) koordinaterne baseret på dette referencepunkt og udfør hurtig, høj præcision udsætning (nøjagtighed bedre end 1 mm), mens du anbringer målemarkører.
Trin 2: Efter at have forladt det indledende referencepunkt i normal køretilstand, simulerer SPMT installationsscenariet og vender tilbage til referencepunktet; når man nærmer sig inden for ca. 20 meter, begynder forberedelserne til banesporing.
Trin 3: Når køretøjet kører inden for 20-10 meters rækkevidde fra det oprindelige referencepunkt, bruges et 360 graders sporingsprisme til at overvåge bevægelsesbanen. Under komponentens bevægelse sporer fire automatiserede totalstationer prismet i realtid for at give datafeedback, hvilket giver mulighed for banekorrektion i realtid baseret på disse data.
Trin 4: Efter banekorrektion skifter køretøjet til "micro-move"-tilstand. Når man går ind i en zone inden for 30 mm fra målområdet, foretages hurtige justeringer ved hjælp af visuelle referencepunkter; disse punkter tilbyder en intuitiv og praktisk grænseflade, der gør det muligt for SPMT-operatører at foretage hurtige, direkte justeringer.
Trin 5: Højpræcisionsinspektion udføres ved hjælp af totalstationen for at give posefeedback; SPMT justerer sin position baseret på denne feedback for at bekræfte den endelige, præcise placeringstilstand. Efter placeringen registreres positionsdata fra inspektionspunkterne til analyse af forsøgsresultaterne.
Baseret på den eksperimentelle analyse ovenfor, kan SPMT korrigere sin retline vandring inden for 10 meter under normal drift (ikke-inching-tilstand), mens præcisionen af SPMT's nøjagtige positionering (inching-tilstand) kan nå inden for 2 mm.
En funktionel analyse af SPMT's støtte-, styre- og drivsystemer viser dens evne til at udføre installations- og positioneringsoperationer for store, tunge modulære komponenter. For at bestemme positioneringsnøjagtigheden blev der udført eksperimenter ved hjælp af et totalstationsmålesystem og faktiske projektoperationer, der verificerede, at positioneringsnøjagtigheden falder inden for 2 mm. Disse resultater giver væsentlig vejledning til installation og placering af store modulære komponenter.
SPMT-løsninger fra Oriental Vehicles
Ovenstående analyse viser, at SPMT'er kan levere den multi-retningsmæssige bevægelse, løft, nivellering og præcise positionering, der kræves til installation af store og tunge modulære komponenter. Baseret på disse muligheder leverer Oriental Vehicles en række SPMT og modulære transportløsninger til krævende transport- og installationsprojekter med tung last.
De5-akslet selvkørende modulær transporterer en kompakt SPMT-løsning designet til transport af overdimensioneret og tungt industrielt udstyr. Dens selvkørende betjening, hydrauliske affjedring og præcise styring giver fleksibel bevægelse og positionering i krævende arbejdsmiljøer. Den modulære konfiguration kan også tilpasses forskellige lastdimensioner og projektkrav.
Til applikationer med større tunge belastningerSPMT trailergiver en højkapacitets modulær transportplatform med hydraulisk affjedring og styresystemer. Dens modulære struktur gør det muligt at kombinere forskellige akselkonfigurationer i henhold til lastens vægt og dimensioner, hvilket gør den velegnet til store industrielt udstyr og infrastrukturprojekter.

DeSelvkørende modulær transporter til brobjælketransporter designet specielt til transport og placering af tunge brobjælker og andre overdimensionerede infrastrukturkomponenter. Dets selvkørende hydrauliske system og modulære konfiguration giver den manøvredygtighed, der kræves til komplekse byggepladser og tunge løft og positioneringsoperationer.

For projekter, der kræver højere transportkapacitet,300–400T selvkørende modulær transportertilbyder en kraftig løsning til ultratung last. Med konfigurerbare aksellinjer og selvkørende drift kan den tilpasses forskellige belastningskrav og projektforhold.
Disse SPMT-løsninger demonstrerer, hvordan modulær transportteknologi kan strække sig ud over konventionel tung lasttransport for at understøtte placeringen og installationen af store modulære komponenter. Afhængigt af lastens vægt, dimensioner, tyngdepunkt, stedets forhold og påkrævet positioneringsnøjagtighed kan den passende SPMT-konfiguration vælges eller tilpasses.

Om orientalske køretøjer
Oriental Vehicles International Co., Limited er en professionel producent af sættevogne, transportører og specielt transportudstyr. Virksomheden blev grundlagt i 2002 og har mere end 20 års erfaring med forskning og udvikling og fremstilling af køretøjer. Dets produktionsfaciliteter dækker cirka 300.000 kvadratmeter, inklusive et 80.000 kvadratmeter stort produktionsområde med specialiserede køretøjsproduktionslinjer og dedikeret inspektionsudstyr.
Oriental Vehicles leverer skræddersyede sættevogns- og tungtransportløsninger i henhold til kundernes krav. For store og tunge ikke-standardgods tilbyder virksomheden en integreret service, der dækker design og produktion, med tilpassede lastekapaciteter fra 30 til 1.200 tons. Dets produkter er blevet eksporteret til mere end 20 lande og bruges i byggeri, logistik, minedrift, el og andre specialiserede industrier.
Til projekter, der involverer overdimensionerede modulære komponenter, tungt industrielt udstyr, brokonstruktioner eller anden ultratung last, kan Oriental Vehicles udvikle en passende SPMT eller modulær transportløsning i henhold til de specifikke projektkrav.
Kontakt Oriental Vehicles for at diskutere din tunge lasttransport, modulære installation eller SPMT-projekt.
Relateret produktion:Selvkørende modulær transporter til brobjælketransport
300–400T selvkørende modulær transporter
5-akslet selvkørende modulær transporter
Relaterede artikler:Hvad gør selvkørende transport anderledes?
Hvornår er selvkørende transport bedre for tunge maskiner?
Læs mere:Hvilket tungt maskineri transporteres med modulopbyggede trailere?
Hvordan er selvkørende transport forskellig fra konventionel modulær transport?


